GO-3Preview是智元推出的新一代具身基座模型,在行业三大权威评测榜单拿到靠前成绩,整套体系打通预训练、后训练、部署后持续学习流程。模型采用WRAM原生架构,把环境理解、未来状态预测、动作生成整合在一套计算逻辑里,摆脱传统视觉动作模型只能被动响应指令的局限。机器人接收输入指令与视觉信息后,会在内部推演环境变化走向,筛选适配方案输出动作,降低操作过程里的误触与碰撞。整套学习体系接入真机采集数据、仿真环境样本以及世界模型生成样本,让机器人在上线运行之后,依旧可以从真实交互数据里沉淀经验,适配现实环境里大量不确定的变量。
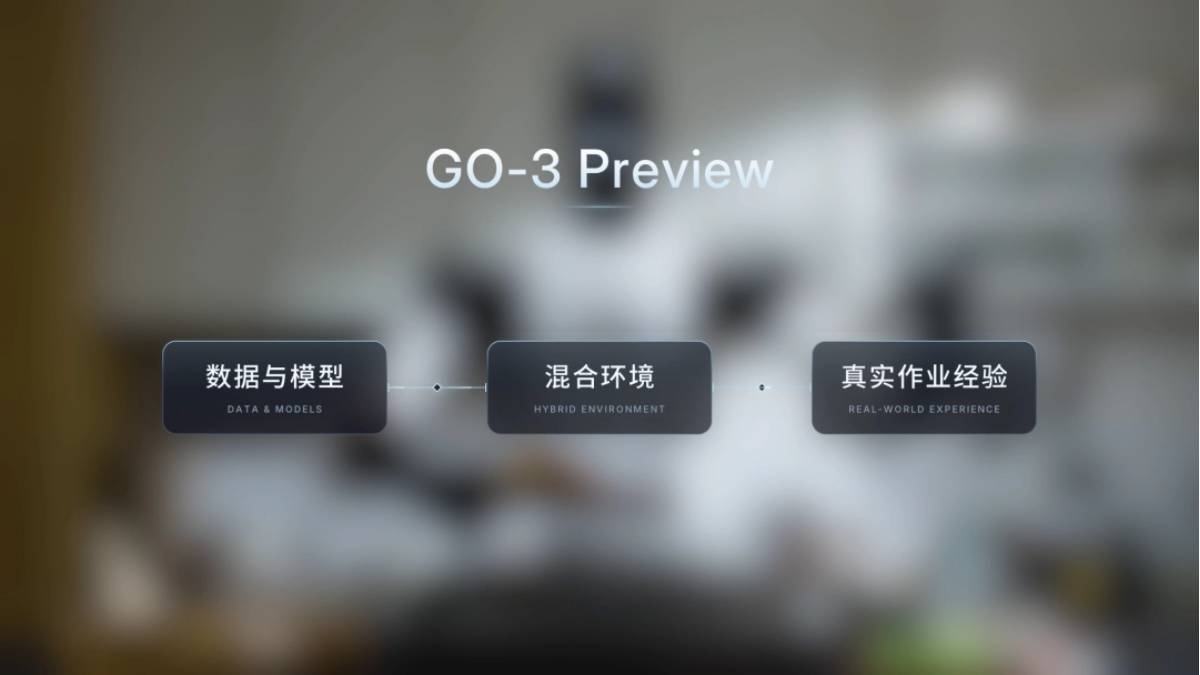
GO-3Preview特点
GO-3Preview面向实体机器人作业场景开发,原生适配物理世界的动态变化。
模型支持零样本任务迁移,陌生物体和场景不需要额外标注数据即可尝试执行操作。
少量示范样本就能掌握精细组装、对位类复杂任务。
训练链路支持虚实样本混合迭代,仿真环境生成的海量场景可以补充真实数据缺口。
模型能力随数据量与参数量扩展呈现稳定增长趋势,技能上限有持续拓展空间。
GO-3Preview优势
WRAM 架构统一处理感知预判与动作输出,减少多模块串联带来的延迟和误差。
GenieEvolver 协同系统分担后训练阶段的试错成本,大量训练流程可以在虚拟空间完成。
GenieMaster 框架统一管理部署后的经验回流,多台同型号机器人可以共享交互数据。
整套方案适配不同硬件构型的通用机器人,底层接口保持一致,降低二次适配成本。
模型计划对外开源,开发者可以拿到权重与代码开展二次调试与验证。
GO-3Preview功能
接收自然语言指令与多视角图像输入,解析任务目标和空间布局。
推演动作执行之后的环境变化,规避会造成物体移位、磕碰的执行路径。
输出关节控制序列,完成抓取、放置、插拔、组装等手部操作。
采集每一次任务执行的结果数据,标记成功和失败样本用于后续迭代。
对接仿真平台,在虚拟场景批量生成任务样本,扩充训练素材池。
GO-3Preview应用场景
工业产线小件分拣、零部件装配、物料上下料。仓储空间物品整理、货品清点、货架补给。
居家环境物品归置、餐具整理、简易食材预处理。
实验室样品转运、器械摆放、标准化实验辅助操作。
科研机构具身智能算法验证、新机器人硬件控制方案调试。
GO-3Preview如何使用
等待官方开源包发布之后,下载配套权重、代码仓库以及环境依赖清单。
准备兼容的机器人硬件平台或者仿真环境,部署灵渠 OS 完成底层驱动对接。
配置摄像头输入通道,校准相机内参与机器人本体坐标。
加载模型权重,设置任务采样参数与预判步长。
输入文本指令启动任务,观察机器人执行动作,记录任务日志。
导出执行日志,上传至 GenieMaster 完成经验回流,启动新一轮迭代。
© 版权声明
文章版权归作者所有,未经允许请勿转载。
相关文章

暂无评论...