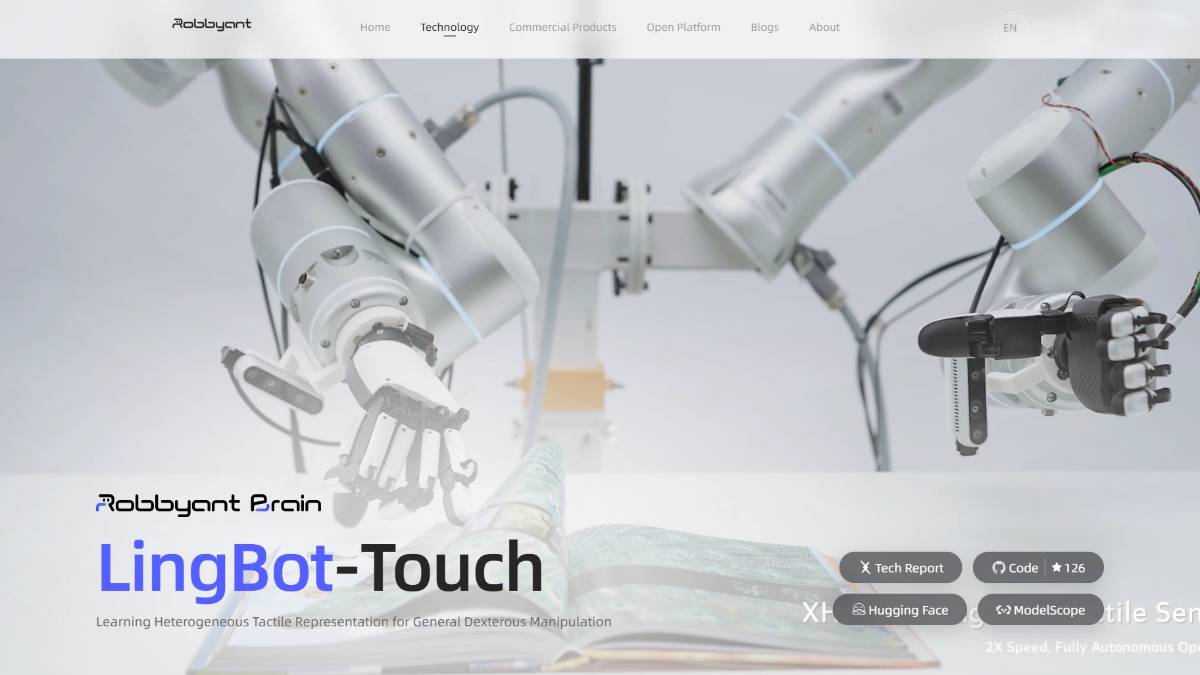
LingBot-Touch是Robbyant推出的通用触觉表征模型,解决不同触觉传感器信号难以互通、触觉经验无法跨硬件迁移的行业问题。模型基于JEPA架构搭建,以共享触觉Transformer为核心主干,依托近五千小时的多模态触觉数据完成自监督预训练,覆盖压阻、磁式、视觉触觉三类传感方案。它将不同硬件、不同布局的触觉信号映射到统一特征空间,让触觉知识可以跨传感器、跨任务复用,轻量化设计支持机器人端高频推理,可直接嵌入现有控制方案提升灵巧操作能力。
LingBot-Touch特点
统一的跨模态表征体系
不同原理、不同布局的触觉信号最终都会映射到同一个隐空间内完成表征学习,多源数据可以互相促进特征提取能力,不会受限于单一传感器的数据规模与场景覆盖。
跨硬件的知识迁移能力
即使预训练完全基于某一类传感器数据,模型也能迁移到从未见过的新型触觉传感器与真实灵巧手上,不需要针对新硬件从零开始训练整套算法。
轻量化的推理部署成本。最小规格的HaT-Tiny编码器仅五百余万参数,就能支撑下游任务的高频推理,部署在机器人端不会占用过多算力资源,适配实机实时控制的需求。
可扩展的性能增长曲线
随着预训练触觉数据量的提升,下游触觉分析任务与真实机器人操作任务的表现会持续稳步提升,数据规模越大,模型的通用触觉理解能力越强。
LingBot-Touch技术原理
模型整体遵循联合嵌入预测架构的自监督学习思路,核心主干为共享的HapticTransformer网络,整套体系通过时空上下文预测任务完成预训练。
输入层设置规范几何接口与分模态专属tokenizer。不同类型的触觉传感器信号先经过对应tokenizer处理,转换为统一格式的序列数据,再送入共享Transformer网络,从底层适配异构传感器的信号差异。
共享Transformer负责学习接触物理的通用规律,输出可复用的统一触觉表征。预训练阶段,模型通过已有时空触觉片段预测后续的隐层状态,在自监督过程中掌握触觉信号对应的力觉、接触面积、材质属性等物理信息,无需人工标注数据。
下游应用时可以直接冻结编码器权重,仅微调下游的策略头部,就能将触觉表征接入已有的机器人控制算法。这种方式可以快速为原有方案补充触觉感知能力,不需要重构整套控制逻辑。
LingBot-Touch项目地址
- 项目官网:https://technology.robbyant.com/lingbot-touch
- GitHub仓库:https://github.com/Robbyant/lingbot-touch
LingBot-Touch功能
异构触觉信号标准化处理
兼容压阻、磁式、视觉触觉等多类传感方案,不管传感器的点阵布局、采样频率有多大差异,都能输出统一格式的特征向量,适配下游算法调用。
跨传感器知识迁移适配
基于成熟传感器数据预训练的模型,可快速适配新型触觉硬件,大幅减少新传感器的算法开发周期与数据采集成本,加快触觉方案的落地速度。
灵巧操作效果增益
将触觉表征接入机器人控制策略后,可以显著提升接触密集型任务的执行成功率。开锁、挤牙膏、密封袋这类高度依赖触感反馈的精细操作,提升幅度尤为明显。
触觉信号可视化解读
可基于编码器输出重建接触力数值、估算接触区域面积、预测指尖后续受力变化,帮助研发人员直观理解触觉信号对应的物理状态,辅助调试与问题排查。
仿真训练效率优化。在仿真强化学习场景中引入该触觉表征,能让策略学习过程更稳定,收敛速度更快,最终任务成功率也高于直接使用原始触觉信号的方案。
LingBot-Touch应用场景
工业精密作业场景
面向3C电子装配、精密器件加工、柔性物料分拣等工业场景,为机械臂补充精细化触觉感知能力,处理插件、拧盖、易碎件搬运等依赖触感反馈的任务,提升产线自动化程度。
人形机器人灵巧手开发
为人形机器人的手部提供通用触觉感知底座,支撑日常物品操作、工具使用等任务。跨硬件的迁移能力可以让同一份触觉算法适配不同型号的灵巧手,减少重复研发投入。
新型触觉传感器落地
触觉硬件厂商推出新传感器产品后,可以借助该模型快速迁移已有触觉算法能力,不用从零积累数据重新训练,缩短产品从研发到落地的周期。
机器人仿真训练
在数字孪生与仿真训练平台中搭配使用,提升强化学习的训练效率与策略泛化性,减少实机训练的成本与安全风险,加快机器人控制算法的迭代速度。
触觉科研与交互研究
作为基础表征工具支撑触觉感知、遥操作、力反馈交互等方向的学术研究,统一的特征框架方便不同硬件、不同任务之间的效果对比与成果复用。
LingBot-Touch同类产品对比
表格
| 项目 | LingBot-Touch | Fable Tactile Foundation |
|---|---|---|
| 开发方 | 蚂蚁灵波(Robbyant) | Fable AI |
| 产品类型 | 灵巧机器人触觉基础模型 | 通用触觉表征基座模型 |
| 核心亮点 | 统一磁触觉、视触觉、压阻式三类传感信号,输出通用触觉 Token,轻量 Tiny 版仅 530 万参数,可即插即用接入各类 VLA / 动作策略模型,真机验证可显著提升精细操作成功率 | 侧重视触觉单路线深度建模,擅长物体材质识别、滑移检测,适配自研灵巧手闭环策略,触觉时序预测能力突出 |
| 适用场景 | 跨传感器、跨灵巧手通用灵巧操作,拧瓶盖、翻页、小件分拣等具身精细任务 | 视触觉硬件配套方案、材质感知、物体滑移预警场景 |
© 版权声明
文章版权归作者所有,未经允许请勿转载。
相关文章



暂无评论...