谋先飞 Motphys 对外发布 MotrixSim 1.0,这款面向多体动力学、机器人场景的自研物理仿真引擎迎来稳定版本。项目自 2021 年启动研发,持续针对具身智能训练、机械系统仿真场景打磨物理求解逻辑。
引擎采用广义坐标建模体系,搭载自研约束求解器,处理闭链机构、多物体接触摩擦时维持数值稳定性。CPU 版本基于 Rust 开发,兼顾内存安全与单步计算效率,配套 Python API,适配快速搭建仿真环境、批量调试控制策略。
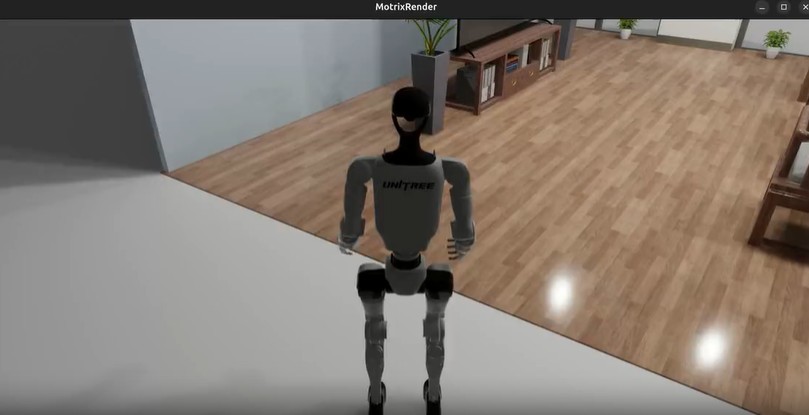
异构计算架构是版本核心亮点。CPU 与 GPU 通路协同工作,依托统一内存与高速通信链路,支撑大规模并行仿真任务。单硬件节点可同时运行上万组仿真世界,批量产出传感器、交互动作数据,适配人形机器人、四足机器人强化学习训练。
格式兼容层面原生支持 MJCF,可直接导入主流机器人模型文件。USD 场景资产也支持一键迁移,模型关节、约束、材质信息保留完整物理定义,减少场景二次改造工作量。引擎内置多线激光雷达、RGB-D 相机等传感器模型,仿真输出数据贴近真机采集效果。
MotrixSim 1.0 作为底座,和 MotrixLab 训练框架、MotrixGen 数据引擎形成整套工具链。仿真产出的控制策略,可直接迁移到实体机器人完成行走、抓取、全身动态动作,团队已经在多款人形、四足机型上完成真机验证。
版本覆盖工业机械仿真方向,悬架结构、精密装配机构、传动系统都可以在平台内完成受力与运动测试。相关仿真结果对照实物实验数据校准,用于机械方案前期验证、控制参数调优。
社区版同步开放,开发者可以获取引擎核心能力开展算法实验、学术研究。国产昇腾、鲲鹏等硬件平台都纳入适配范围,拓展国内具身智能项目的底层仿真选型空间。
© 版权声明
文章版权归作者所有,未经允许请勿转载。
相关文章


暂无评论...