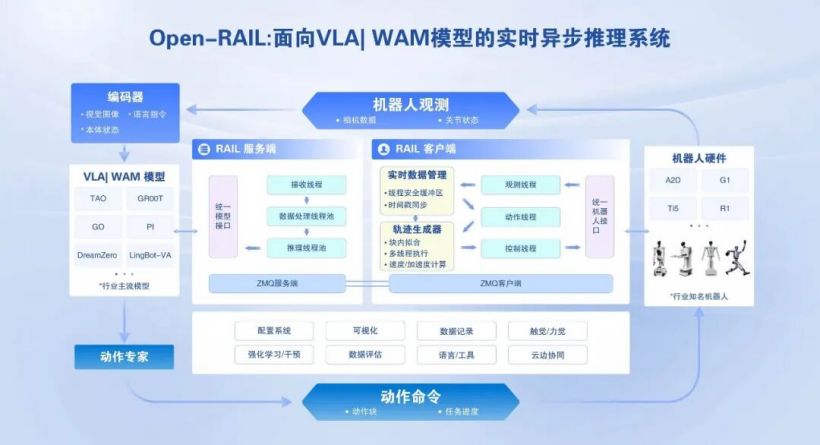
Open‑RAIL 是中国移动具身智能产业创新中心推出的开源即插即用中间件,面向 VLA/WAM 视觉语言动作模型与异构人形机器人。它解决大模型推理帧率与机器人电机控制帧率不匹配带来的动作抖动问题,搭建模型大脑到实体机器人硬件的传输链路。整套组件实现异步推理、轨迹平滑、端边云部署、真机自动数据采集与人在回路干预,无需修改上层算法逻辑,即可完成不同模型、不同机型的快速适配,降低从仿真 Demo 迁移到真机运行的工程成本。
Open‑RAIL特点
采用三线程异步流水线,把 5‑10Hz 的 VLA 模型推理和 200‑1000Hz 高频电机控制做解耦,消除推理等待带来的空闲时延。
两级轨迹平滑模块,抑制单动作块内部抖动与相邻动作块之间跳变,关节加速度标准差由 10+ rad/s² 下降至 0.1 rad/s²,减轻机械冲击。
具备强适配能力,兼容 20 余款 VLA/WAM 模型、4 类异构人形机器人。接入新模型仅需要编写 50‑100 行代码,不需要对原有模型重新训练。
服务端‑客户端分布式架构,支持本地机身、边缘节点、云端三种部署形态,切换部署方式只修改通信地址,上层业务代码保持不变。
任务执行速度最高达到原始策略输出的 2.09 倍,真机任务成功率获得明显提升。
真机运行过程自动输出 LeRobot 标准格式的数据集,搭配人在回路遥操作修正,形成推理执行‑数据采集‑评估‑再训练的闭环迭代链路。
附带 Web 可视化面板,完成运行监控、参数调优、轨迹查看、数据记录与机器人手动操控。
Open‑RAIL技术原理
Open‑RAIL 基于 ZMQ 消息队列搭建分布式流水线,整体划分为 RAIL 服务端、RAIL 客户端、Web 面板三大部分。RAIL 服务端承担任务调度、VLA 模型推理,输出分块动作序列;RAIL 客户端负责感知采集、时间同步、轨迹后处理、机器人硬件执行与人在回路遥操作。
观察、推理、控制三条独立线程依靠队列缓冲区完成数据交互,控制线程直接读取预填充的动作缓存,不会阻塞等待模型推理返回结果。
两级轨迹后处理包含块内平滑器、块间融合器。块内平滑依靠三次样条插值、多项式拟合,生成连续可微分轨迹,抑制单段动作内部震荡。块间融合采用最小冲击混合算法,处理两段动作衔接处的突变。
统一硬件抽象层 RobotBase 标准化机器人动作映射,统一推理接口屏蔽各类 VLA 模型输出差异。
真机采集的图像、关节数据、模型输出、控制指令自动写入 Parquet 格式的 Episode 样本。遥操作干预时,人工轨迹与模型推理轨迹做时间对齐,产出可直接用于再训练的样本素材。
Open‑RAIL功能
异步推理调度
隔离低速率大模型推理和机器人高频电机控制,规避推理‑控制时序不匹配问题。
两级运动轨迹平滑
对模型输出原始动作序列做插值融合,削减动作抖动、跳变,保护机器人机械结构。
多模型多机器人适配
快速接入各类 VLA/WAM 策略模型,切换不同品牌人形机器人本体,无需改写上层算法。
端‑边‑云分布式部署
推理服务部署在机身本地、边缘服务器或者公有云,通过网络向机器人下发动作指令。
真机自动数据集录制
机器人运行过程自动采集完整交互样本,输出行业通用标准数据集格式。
人在回路遥操作干预
模型执行出错时人工介入修正,修正轨迹与原有推理对齐,生成高质量训练样本。
Web 面板监控调试
浏览器端查看运行状态,调整参数,可视化运动轨迹,导出评测指标,手动操控机器人。
Open‑RAIL应用场景
人形机器人研发团队
将自研或者开源 VLA 模型部署到实体机器人,跳过底层对接开发,直接开展真机任务测试。
具身智能实验室
开展 VLA 模型真机验证,采集真实世界交互数据,完成模型闭环迭代实验。
机器人本体厂商
对接第三方开源具身大模型,快速完成本体与 AI 模型联调,缩短产品原型周期。
仿真转真机项目
把仿真环境验证通过的策略,迁移到物理机器人,处理仿真与现实之间的执行落差。
AI 算法研究团队
专注模型算法迭代,复用中间件完成运动平滑、数据记录、硬件对接等工程工作。
高校科研教学平台
用于机器人、具身智能方向实验,完成模型部署、真机采集、闭环训练整套流程演示。
Open‑RAIL同类产品对比
表格
| 对比项 | Open-RAIL | ROS 2 Humble |
|---|---|---|
| 研发主体 | 中国移动开源 | Open Robotics 社区维护 |
| 产品定位 | 连接 VLA/WAM 具身模型与机器人本体的工程底座,面向人形机器人 | 通用机器人开源操作系统,机器人底层软硬件框架 |
| 核心特色 | 内置硬件抽象层,统一模型 – 机器人接口;异构机器人快速适配,构建推理 – 执行 – 数据回流闭环;聚焦大模型具身落地 | 成熟机器人底层通信、状态管理、运动控制;生态庞大,支持各类传感器与机械平台,模型接入需自行开发适配层 |
| 适用场景 | 人形机器人 VLA 模型快速部署、多机器人统一调度、具身智能项目快速原型开发 | 机械臂、移动机器人、人形机器人底层驱动,通用机器人工程开发 |
© 版权声明
文章版权归作者所有,未经允许请勿转载。
相关文章



暂无评论...